01
Volo autonomo
Completamente autonomo, grazie a un autopilota avanzato.
CUPID · dal 2024
Un progetto di ricerca sviluppato insieme al team LiftUP. L’obiettivo: restare in volo per molte ore senza ricariche esterne.
CUPID, Composite Unmanned Photovoltaic Innovative Drone, è un progetto studentesco dell’Università di Padova: un drone in materiali compositi con pannelli fotovoltaici integrati nella struttura, per allungare di molto il volo rispetto ai droni elettrici tradizionali.
Non nasce per una gara. È una piattaforma sperimentale modulare, su cui provare materiali, configurazioni energetiche, tecniche per integrare le celle solari e sistemi di gestione dell’energia.
In futuro questa base potrà servire al monitoraggio ambientale, alla protezione civile, alla rilevazione degli incendi con sensori a infrarossi e, in generale, a qualsiasi missione che chieda un aereo leggero, autonomo e capace di volare a lungo.
Obiettivo del primo prototipo
Il primo prototipo serve a studiare come si comportano le celle solari in volo. La priorità non è l’aerodinamica perfetta, ma una struttura solida su cui montarle e fare le misure.
Come funziona
Dalle celle solari, attraverso l’MPPT, al motore e alla batteria.
Luce
L’energia arriva dal sole: la resa cambia con le nuvole e con l’inclinazione dell’ala.
Nell’ala
Celle SunPower integrate nell’ala: stimiamo di partire con circa 40.
MPPT
Il modello previsto: estrae sempre la massima potenza dalle celle, con qualsiasi luce e inclinazione.
Uscita
L’energia fa girare l’elica, quella in più carica la batteria.
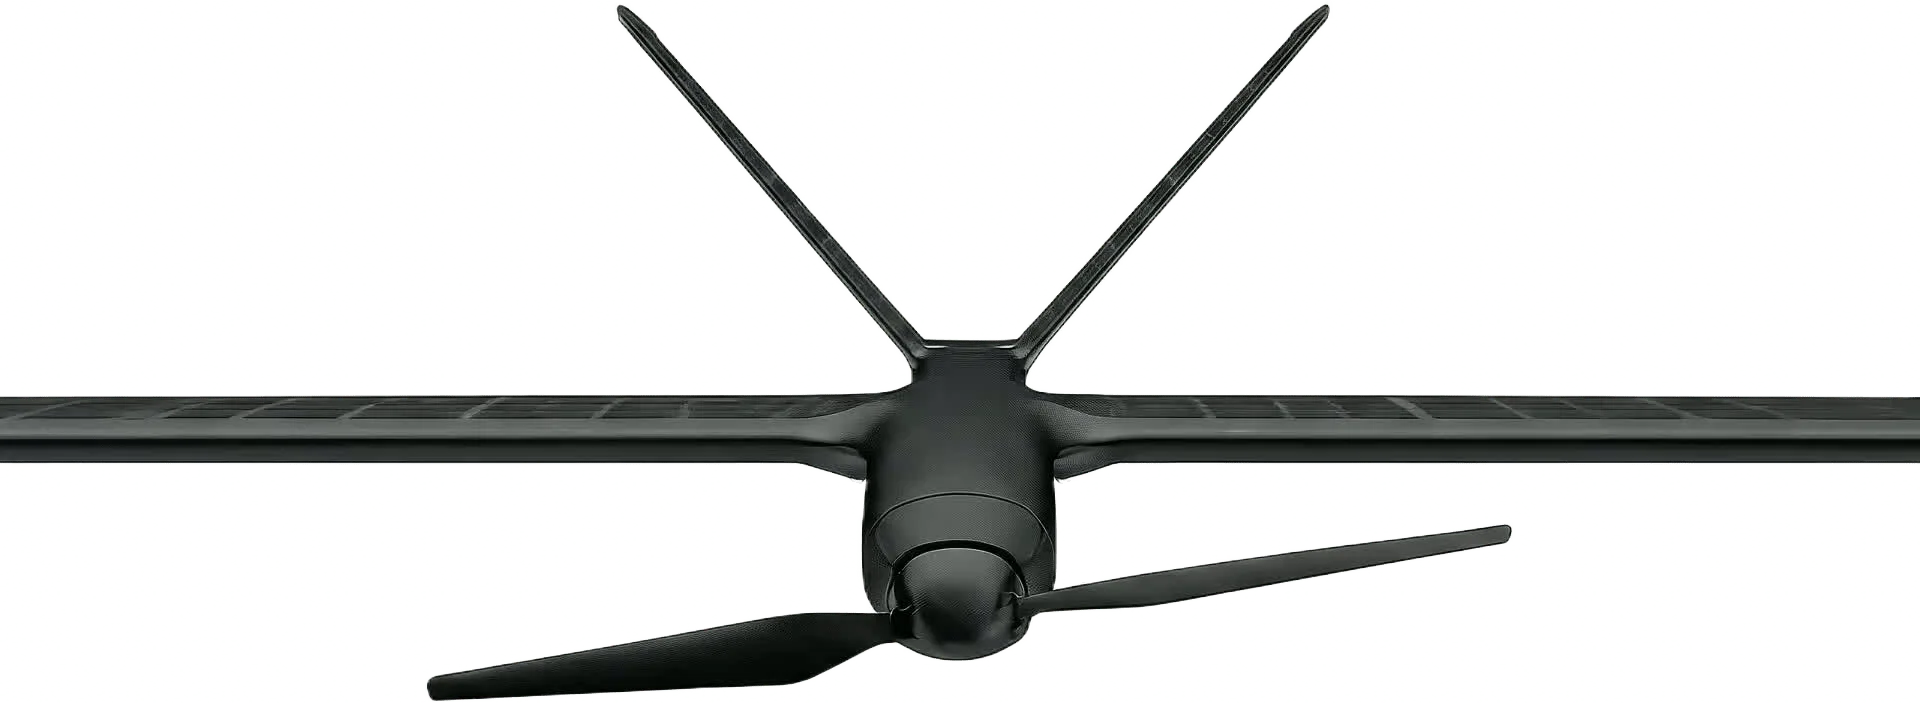
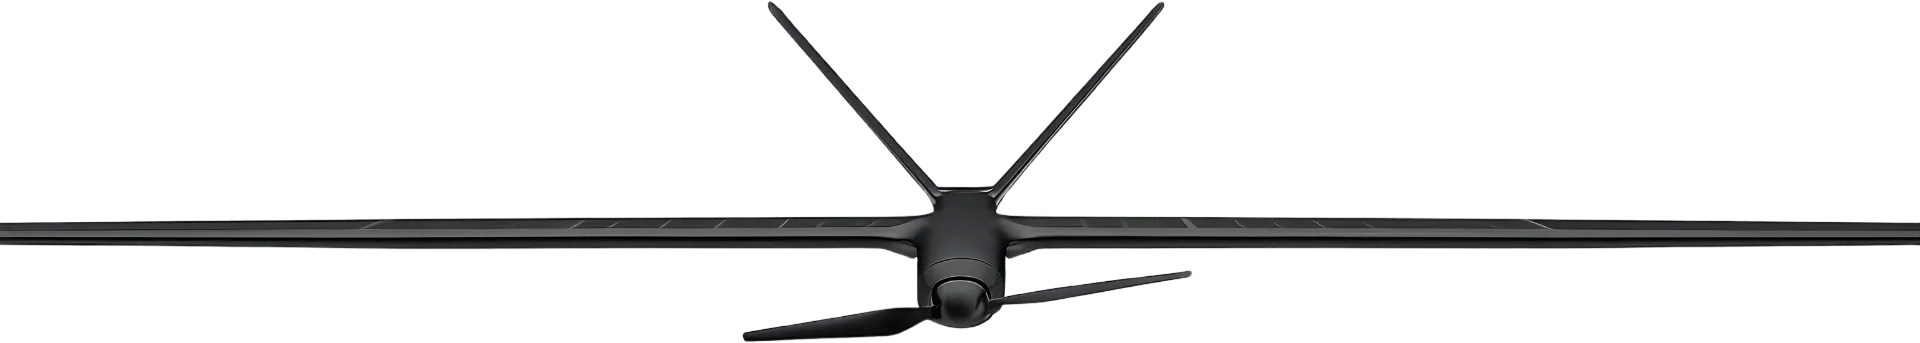
Il concept di CUPID: le celle solari corrono lungo tutta l’ala.
Obiettivo finale
01
Completamente autonomo, grazie a un autopilota avanzato.
02
Celle solari ad alta efficienza, integrate nell’ala, producono energia durante il volo.
03
Molte volte l’autonomia di un normale drone elettrico.
04
Diversi tipi di sensori a bordo: una piattaforma modulare per applicazioni future.
Un aereo che resta in volo per molte ore diventa una base su cui montare qualsiasi carico utile: sensori a infrarossi per il monitoraggio degli incendi boschivi, telecamere per il rilevamento ambientale, LiDAR, strumenti di ricerca. CUPID nasce come dimostratore tecnologico: serve a provare soluzioni nuove per l’energia, l’aerodinamica e il controllo del volo.
Sfide tecniche
Ogni scelta tecnica influenza le altre: il sistema va progettato come un equilibrio tra peso, efficienza energetica, aerodinamica e affidabilità.
Più celle producono più energia, ma pesano e frenano; e più peso chiede più energia per restare in volo. Bisogna trovare il punto in cui l’energia prodotta supera quella che serve a portare il peso in più: un intreccio da risolvere con modelli, simulazioni e test.
Il motore deve garantire il volo con il minor consumo possibile, essere leggero, lavorare bene con l’elica e adattarsi alle tensioni di pannelli e batteria. Diametro, passo e materiale dell’elica decidono l’efficienza: serve un’elica ottimizzata per pochi giri e massimo rendimento.
Un MPPT (Maximum Power Point Tracker) estrae sempre la massima potenza disponibile, qualunque sia l’inclinazione del drone, la presenza di nuvole o la temperatura delle celle. Il candidato è il Genasun GV-5, compatto ed efficiente per sistemi a bassa tensione: la scelta finale dipende da quante celle useremo e da come le collegheremo.
I primi prototipi avranno anima in polistirolo e pelle in fibra di vetro: leggeri, rigidi quanto basta e facili da modificare. Poi valuteremo il carbonio. Il materiale decide dove vanno le celle, come si distribuiscono i pesi, quanto regge l’ala e quanto spazio resta per elettronica e sensori.
Il primo carico utile previsto è una telecamera a infrarossi, facile da integrare e poco costosa. Ogni sensore aggiunge consumi, peso, un baricentro da bilanciare, interferenze elettromagnetiche e resistenza: per questo la struttura va progettata fin dall’inizio per accogliere sensori nuovi senza riprogettare tutto.
Il programma
Il primo passo previsto è provare le celle solari su Zephira, un drone già collaudato della nostra flotta, per avere subito dati reali. Poi modello digitale, prototipo, primo volo e miglioramento continuo.
2024
CUPID parte come piattaforma di ricerca interna a LiftUP, per studiare l’autonomia dei droni elettrici con pannelli solari integrati. Arrivano le prime idee.
2025
Analisi delle superfici alari e delle configurazioni solari, primo modello CAD con geometrie, volumi interni e posizione dei componenti. Si comprano i primi componenti elettronici per i test.
Inverno 2026/27
In programma le prime celle solari sull’ala di Zephira, uno dei droni già operativi della flotta: test in volo dell’MPPT con sole e vibrazioni reali, per misurare l’energia prodotta e l’impatto aerodinamico.
Dopo la fase Zephira
Dai dati di Zephira il modello 3D definitivo di CUPID: il giusto equilibrio tra un’ala ampia, che ospita le celle, e l’efficienza dell’aereo. Poi la scelta di avionica, motori e del primo carico, con la telecamera a infrarossi.
2027 · 1° trimestre
Il primo velivolo CUPID: anima in polistirolo e pelle in fibra di vetro. A bordo pannelli solari, MPPT, BMS, batteria, controllore di volo e gruppo motore-elica.
2027 · 1° trimestre
Prima voli brevi per stabilità, manovrabilità e tenuta della batteria; poi voli sempre più lunghi, verso le sei ore di autonomia.
Dal 2027
Struttura in carbonio per un miglior rapporto peso/potenza, telecamere a infrarossi e sensori di precisione: monitoraggio ambientale, controllo delle infrastrutture, ricerca e soccorso.
Hanno sostenuto CUPID